从感知、决策、控制到执行,人形机器人真正的难点,不只是“长得像人”,而是让复杂的软硬件系统在真实世界中稳定、可靠、精准地协同运行。
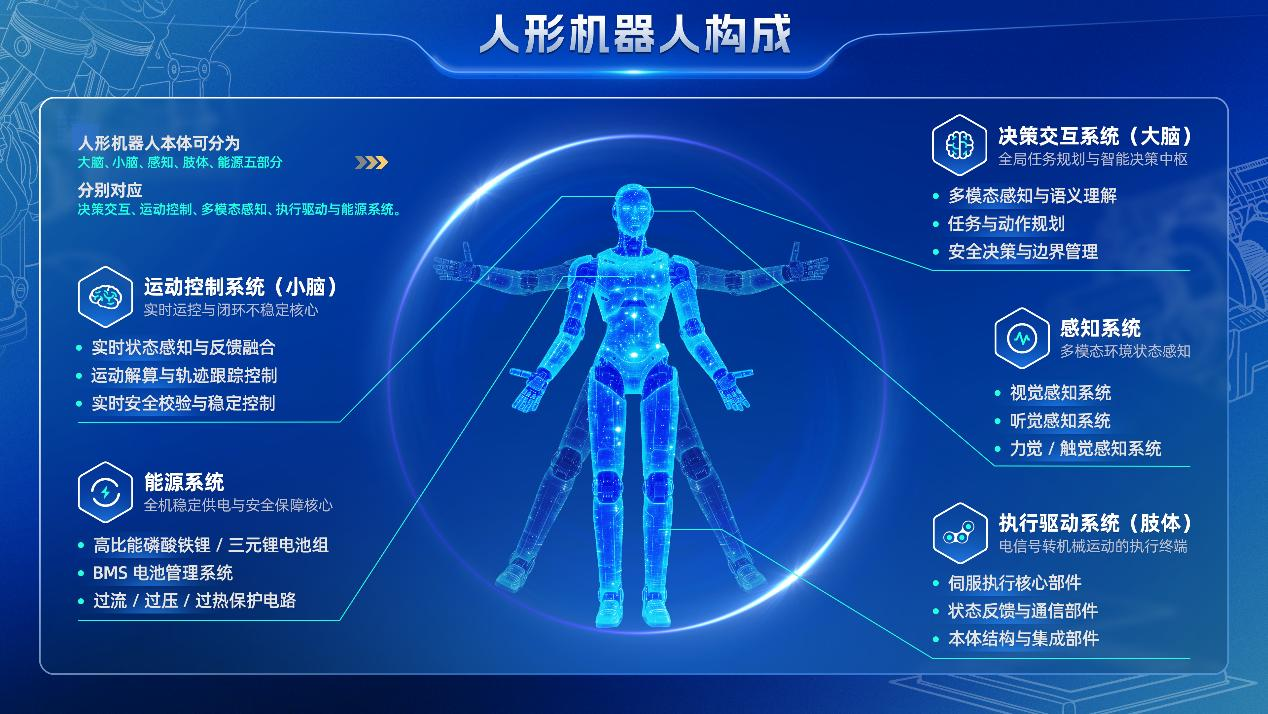
当我们站在一台人形机器人面前,最先看到的往往是它的外形:头部、躯干、双臂、双腿、灵巧手。它像人一样拥有身体,也似乎具备了“看、听、走、抓、说、做”的能力。
但对具身智能而言,真正值得关注的并不只是外观,而是藏在机器人身体内部的系统架构。一台人形机器人不是摄像头、电机、芯片、电池和外壳的简单组合,而是由感知系统、决策交互系统、运动控制系统、执行系统、能源动力系统以及骨骼防护结构共同组成的复杂智能体。
如果说传统人工智能更多存在于屏幕和服务器中,那么具身智能的关键,就是让智能进入真实物理世界。它不仅要“看懂”环境,还要“理解”任务、“规划”动作、“控制”身体,并在不确定的场景中安全完成操作。
这也是人形机器人系统运行的核心逻辑:机器人之所以能够“活”起来,靠的不是某一个零部件,而是从“感知—理解—决策—控制—执行—反馈”形成的系统闭环。
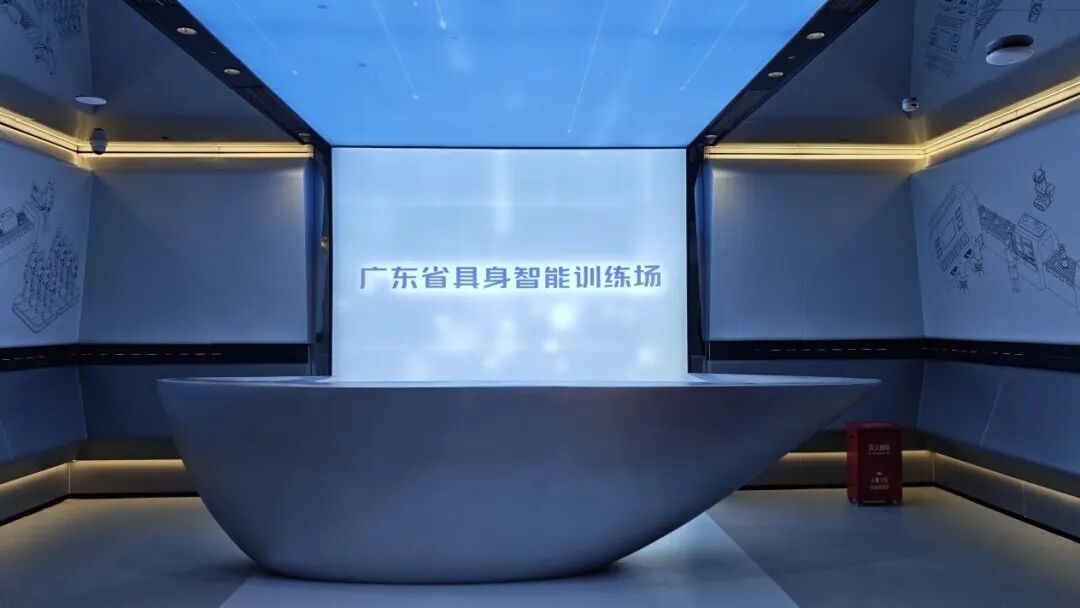
广东省具身智能训练场关注的,正是这一闭环如何在真实场景中被训练、被验证、被优化。让机器人从实验室走向产业现场,不仅要解决“能不能动”的问题,更要回答“能不能稳定干活、能不能安全协同、能不能持续进化”的问题。
感知系统:机器人认识世界的入口
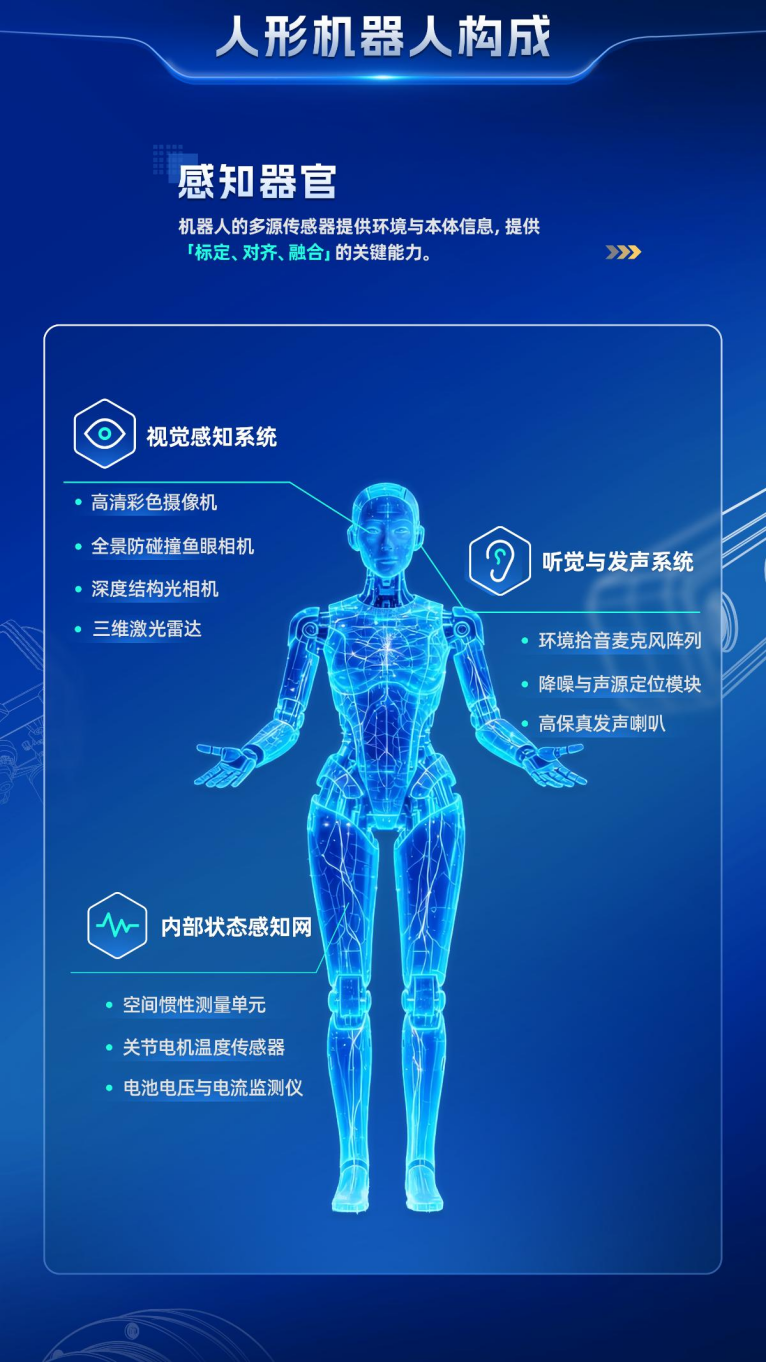
人类通过眼睛、耳朵和身体感受外部世界。机器人也需要自己的“感官系统”。
在人形机器人中,感知系统通常包括视觉感知、听觉与声学系统,以及内部状态感知。视觉层面,高清彩色摄像机、全景防碰撞鱼眼相机、深度结构光相机和三维激光雷达,可以帮助机器人获取图像、距离、空间结构和障碍物信息。听觉层面,环境拾音麦克风阵列、降噪与声源定位模块、高保真发声喇叭,则让机器人能够接收语音指令并进行人机交互。
同时,机器人还需要知道“自己现在是什么状态”。空间惯性测量单元、关节电机温度传感器、电压、电流监测模块,相当于机器人的本体感知系统。它们持续反馈姿态、关节、温度、电量等信息,使机器人能够判断自己是否站稳、是否过热、是否需要调整动作。
因此,感知系统并不只是“摄像头看见了什么”,而是把外部环境和自身状态统一转化为机器可理解的数据。没有准确的感知,后续的决策和执行就会失去基础。
对训练场而言,感知系统还有另一层重要意义:它是高质量场景数据的源头。机器人在真实场景中完成巡检、分拣、搬运、交互等任务时,会持续产生环境数据、动作数据、状态数据和反馈数据。这些数据经过采集、清洗、标注和沉淀,能够反过来支撑模型训练、算法优化和能力评测,成为具身智能持续进化的重要基础。
二、决策交互模块:机器人的“大脑”
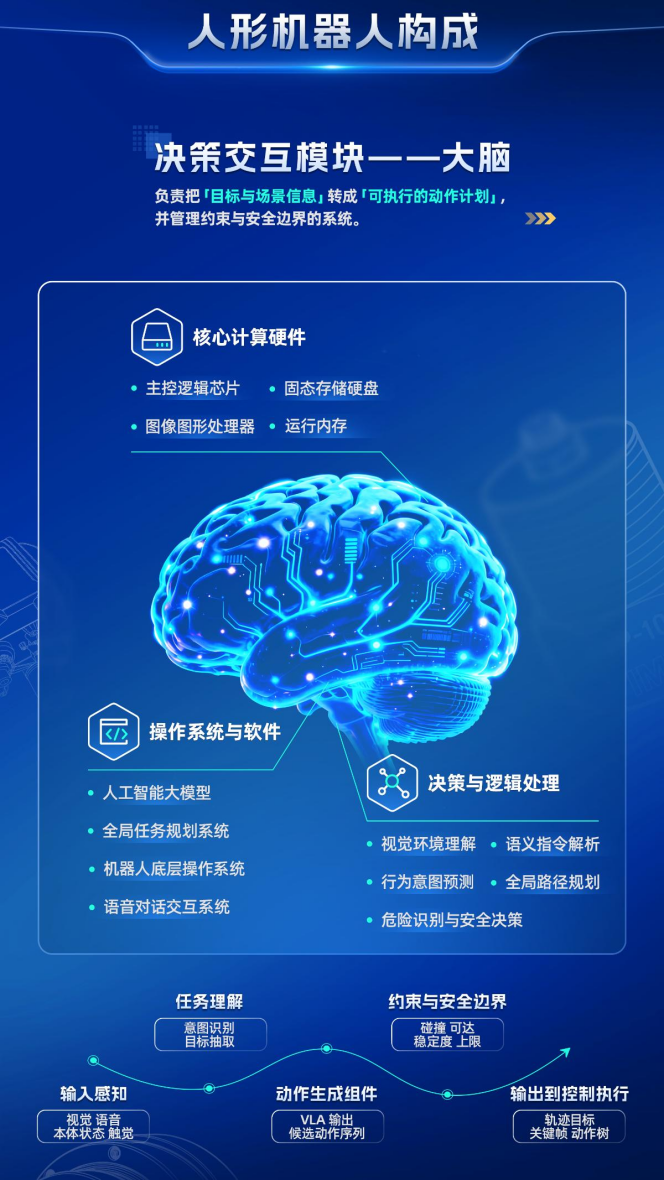
如果感知系统负责输入信息,那么决策交互模块就负责把“目标与场景信息”转化为“可执行的动作计划”。
在具身智能中,决策交互模块通常被称为机器人的“大脑”。它由核心计算硬件、操作系统软件和决策逻辑处理共同构成。主控计算芯片、图像处理器、固态存储和运行内存,为机器人提供本地计算能力;人工智能大模型、全局任务规划系统、机器人底层操作系统和语音交互系统,则构成了机器人的软件智能基础。
这部分要解决的问题可以概括为三个层次。
第一是任务理解。机器人需要理解人类给出的目标,例如“把桌上的零件放到指定位置”“前往某个区域巡检”“避开障碍物继续前进”。
第二是环境理解。机器人需要结合视觉、语音和本体感知信息,判断周围有什么、自己在哪里、下一步能否安全行动。
第三是动作生成。机器人需要把抽象任务拆解成具体步骤,形成可执行的行动序列。
也就是说,大脑并不是直接驱动电机,而是先完成“理解—规划—决策”。它负责回答的是:我要做什么?先做哪一步?遇到风险如何调整?
在真实应用中,决策能力不能只停留在单次演示。机器人面对的任务往往具有开放性和不确定性:同样是抓取,不同物体的形状、材质、位置都可能变化;同样是巡检,不同路线、障碍物和现场状态也会动态变化。因此,训练场需要通过多类型场景、多轮次任务和持续反馈,检验机器人是否具备稳定的任务理解、路径规划、风险识别和自主决策能力。
三、运动控制模块:让动作稳定落地的“小脑”
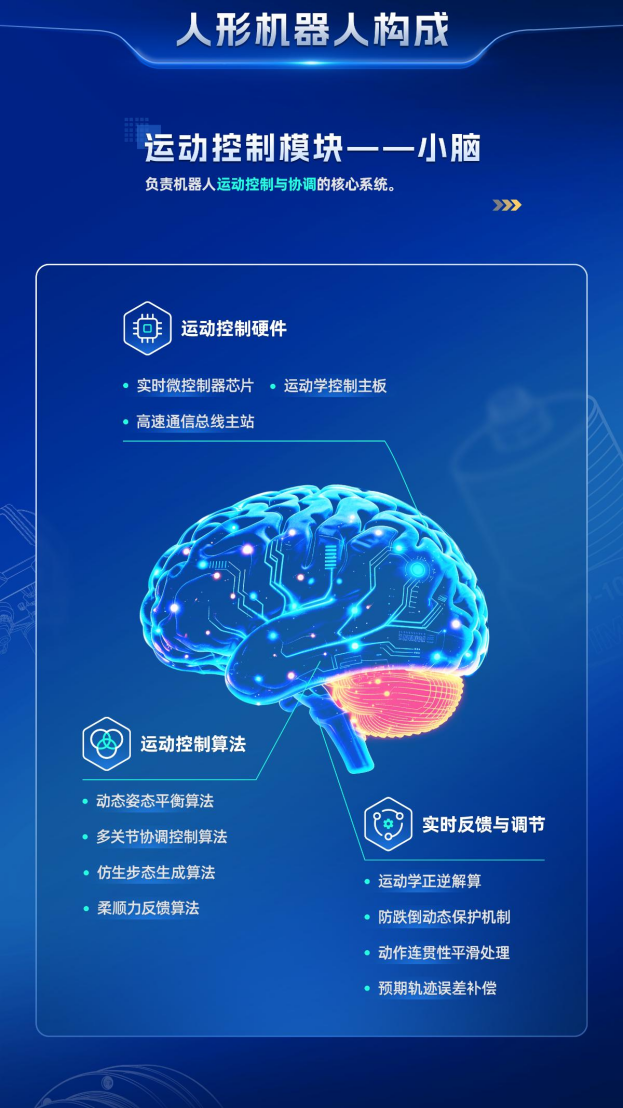
人类做一个简单动作,例如伸手拿杯子,看似自然,其实背后需要大量肌肉、关节和神经系统的实时协调。对机器人来说,这一部分主要由运动控制模块完成。
在机器人控制体系中,运动控制模块常被形象地类比为“小脑”。大脑负责目标和计划,小脑负责把计划转化为稳定、连续、精准的身体运动。
运动控制模块包括实时控制芯片、运动控制主板、高速通信总站等硬件,也包括动态姿态平衡算法、多关节协调控制算法、仿生步态生成算法和柔顺力反馈算法等控制算法。它要在极短时间内处理机器人姿态、关节角度、速度、力矩和外界扰动,并不断修正动作。
例如,人形机器人行走时,脚下地面可能并不完全平整;机械臂伸出时,身体重心会发生变化;灵巧手接触物体时,既不能用力不足导致抓不稳,也不能用力过大损坏物体。这些都要求运动控制系统具备实时反馈与调节能力。
因此,运动控制模块决定了机器人能不能“稳稳地动起来”。它既关系到动作的自然程度,也关系到作业的安全性和可靠性。
对于具身智能训练而言,运动控制不是单纯追求“动作好看”,而是要面向实际任务检验动作是否可靠、可重复、可评估。一个机器人在展台上走几步,并不等于可以在复杂场景中长期稳定运行;一次抓取成功,也不等于能够适应不同形状、重量和摆放状态的物体。训练场的价值,正是在真实任务中持续检验和优化这些底层能力。
四、执行模块:把动作计划变成真实运动
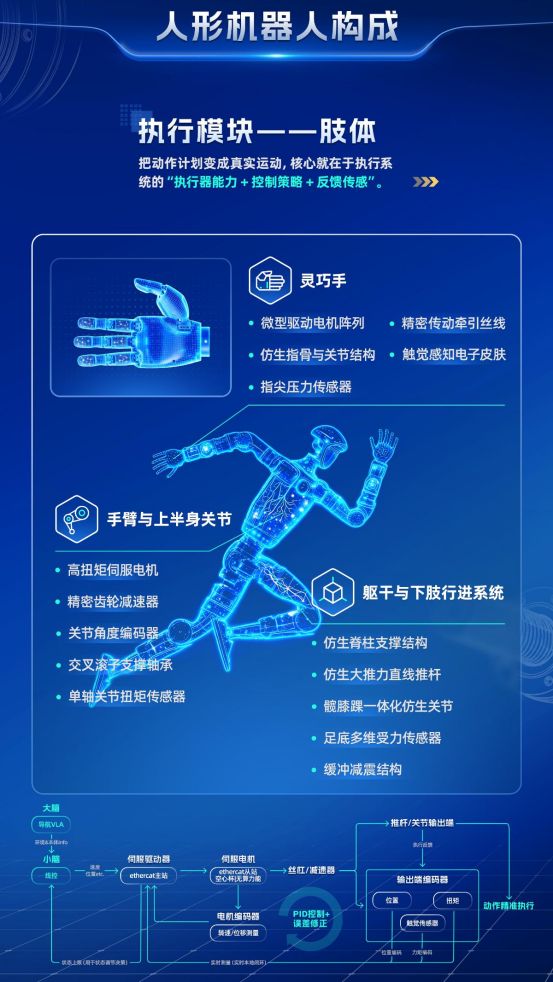
如果说大脑负责“想清楚”,小脑负责“协调好”,那么执行模块就负责“真正做出来”。
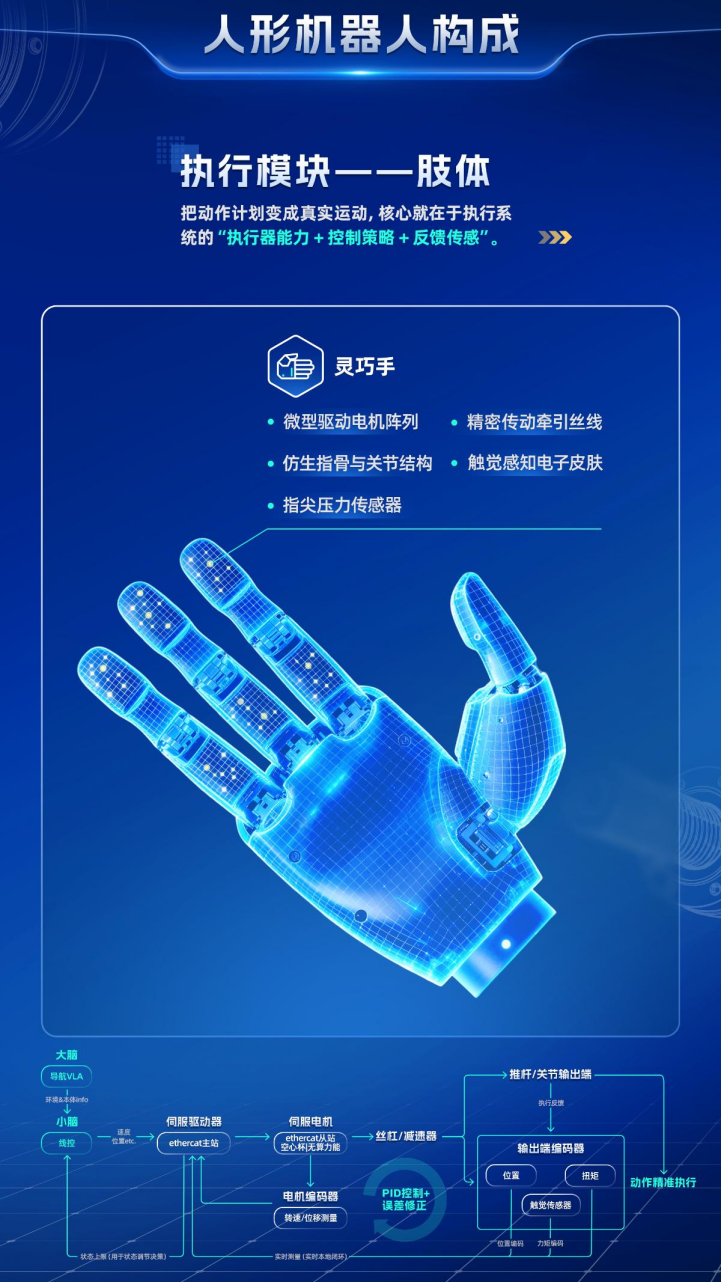
在人形机器人中,执行模块主要包括灵巧手、手臂与上半身关节、躯干与下肢运动系统等部分。灵巧手由微型驱动电机阵列、仿生指骨与关节结构、指尖压力传感器、精密传动牵引线和触觉感知电子皮肤组成,能够承担抓取、捏取、按压、装配等精细操作任务。
手臂与上半身关节则需要高扭矩伺服电机、精密齿轮减速器、关节角度编码器、交叉滚子支撑轴承和单轴扭矩传感器共同配合,保证动作既有力量,又有精度。躯干与下肢系统则通过仿生脊柱结构、仿生大推力直线推杆、膝踝一体化仿生关节、足底多维受力传感器和缓冲减震结构,实现站立、行走、转向和动态平衡。
执行模块的难点在于,它直接面对真实物理世界。真实世界并不总是规则、稳定、可预测的:物体形状不同、摩擦力不同、地面情况不同、外部干扰不同。机器人必须在这些变化中完成动作,这正是具身智能区别于纯软件智能的重要特征。
也正因为如此,执行能力需要在场景中反复磨合。训练场可以围绕工业装配、楼宇巡检、公共服务等不同任务,构建可测试、可复现、可对比的训练环境,让机器人在真实约束下完成从“动作执行”到“任务完成”的能力跃迁。
五、动力与能源系统:机器人持续工作的基础
一台机器人再智能,如果不能稳定供能,也无法完成实际任务。
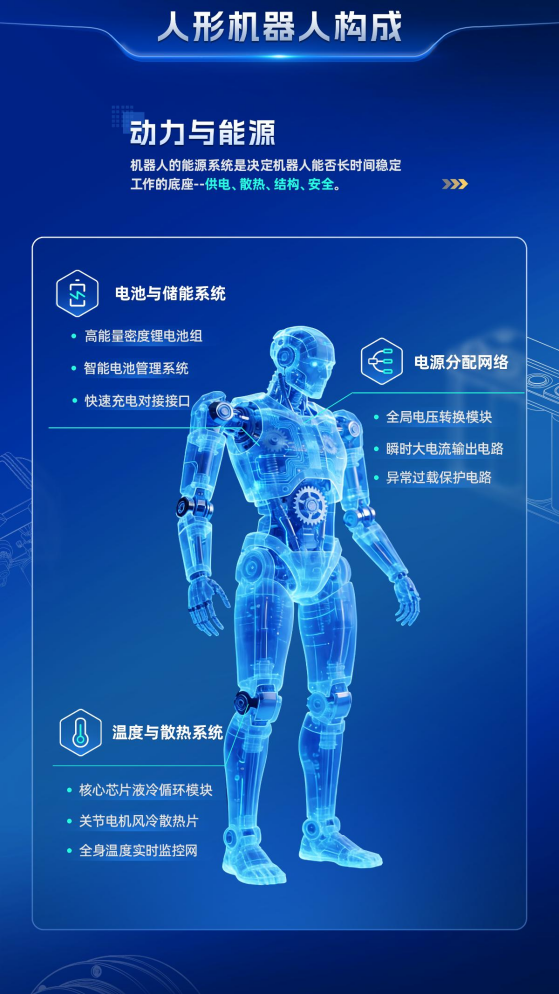
动力与能源系统相当于机器人的“心脏”和“供血系统”。动力与能源系统通常包括电池储能、电源分配、散热管理等部分。高能量密度锂电池组负责供电,智能电池管理系统负责监测电量、电压、电流和充放电安全,快速充电接口提升补能效率。
与此同时,人形机器人内部有大量电机、芯片和传感器,会在运行过程中持续产生热量。因此,核心芯片液冷循环模块、关节电风冷散热片、全身温度实时监控等散热与温控系统,也直接影响机器人的运行稳定性。
能源系统解决的不只是“有没有电”的问题,更是“能不能长时间、安全、稳定地工作”的问题。尤其在工业巡检、公共服务、生产装配等连续作业场景中,续航能力、热管理能力和安全保护能力,都会影响机器人能否真正走向规模化应用。
对训练场来说,能源与热管理也是验证机器人综合性能的重要维度。机器人是否能在连续任务中保持稳定输出,是否能在高负载动作后快速恢复,是否能在异常状态下及时保护自身和周边环境,都是从样机走向应用必须回答的问题。
六、骨骼与外观框架:稳定、轻量与安全的平衡
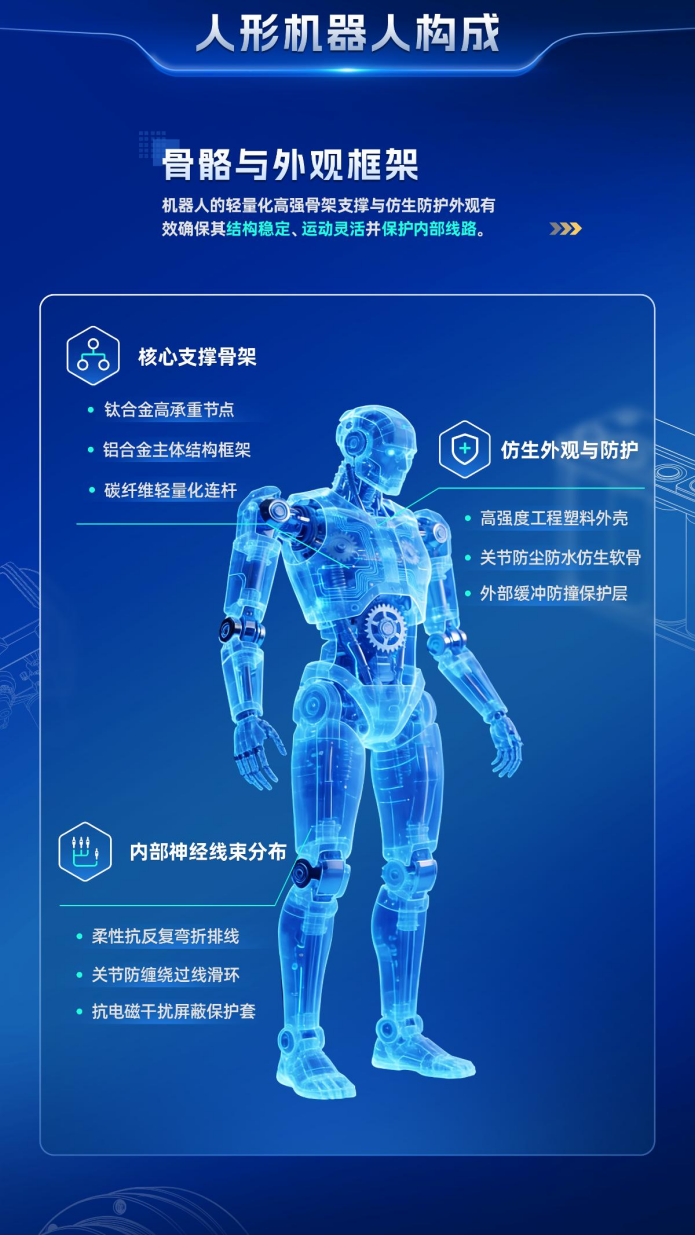
人形机器人要像人一样运动,必须有足够稳定的结构支撑。机器人的骨骼与外观框架包括核心支撑骨架、仿生外观与防护,以及内部神经线束分布。
核心支撑骨架通常采用钛合金承重节点、铝合金主体结构框架、碳纤维轻量化连杆等材料,在保证结构强度的同时尽可能降低整机重量。仿生外观与防护部分则通过高强工程塑料外壳、关节防尘防水仿生软骨、外部冲击防损保护层,提升机器人的环境适应性和安全性。
内部神经线束分布则像人体神经一样,把电力、控制信号和传感数据连接起来。柔柔性耐反复弯折线缆、关节随缆过线骨环、抗电磁干扰屏蔽保护套,保障机器人在大幅度运动时仍能保持信号稳定和线路可靠。
也就是说,骨骼与外观框架不是简单的“外壳”,而是机器人稳定运动、长期运行和安全防护的重要基础。对人形机器人而言,结构设计要同时兼顾轻量化、强度、灵活性、防护性和可维护性,这也是其工程化落地的重要门槛。
七、从零部件到智能体:关键在闭环协同
从爆炸图看具身智能的软硬协同,可以看到,人形机器人的每个系统都有明确分工:感知系统负责采集信息,大脑负责理解与决策,小脑负责运动控制,肢体负责执行,能源系统负责供能,骨骼框架负责支撑与防护。但真正让机器人具备能力的,不是这些系统单独存在,而是它们形成闭环协同。
机器人先通过感知系统获取环境和自身状态,再由决策系统理解任务并生成行动计划;运动控制系统把计划转化为关节可执行的控制指令;执行系统完成真实动作;传感器再把动作结果反馈回来,系统继续调整。这个闭环越稳定、越快速、越精准,机器人在真实场景中的表现就越可靠。
这也是具身智能研发的核心难点。机器人不是只要装上大模型就能工作,也不是只要电机足够强就能完成任务。它需要算法、硬件、控制、材料、能源、通信和场景数据共同进化。
因此,具身智能的发展,不能只看单点技术突破,更要看系统集成能力和场景验证能力。谁能把感知、决策、控制、执行、安全和数据闭环打通,谁就更接近机器人真正规模化应用的关键环节。
训练场的价值:让机器人在真实场景中学会工作
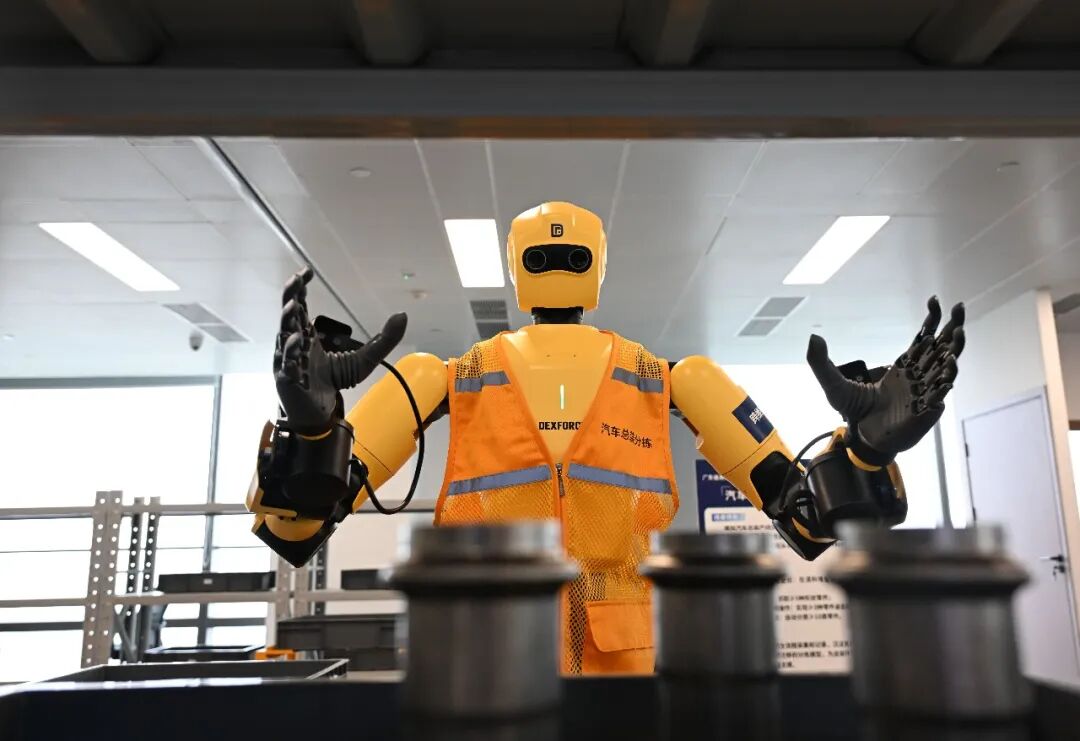
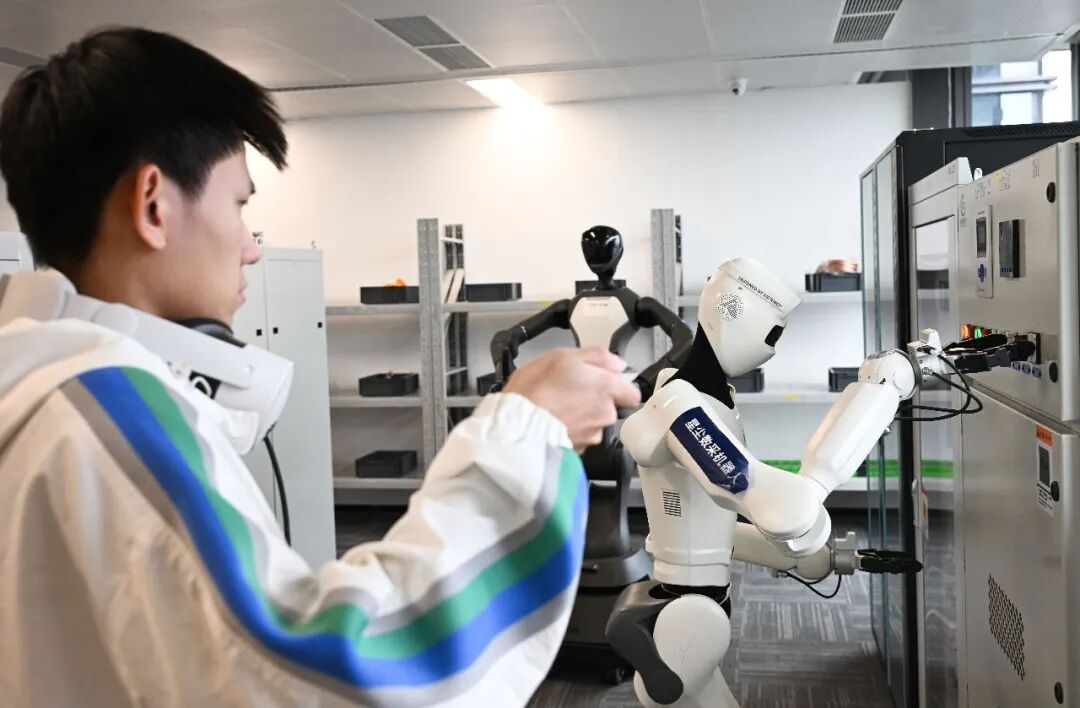
人形机器人最终要面对的,不是实验室中理想化的环境,而是工厂、园区、楼宇、仓储、巡检、公共服务等复杂真实场景。
在这些场景中,机器人需要应对不同光照、不同地形、不同物体、不同任务流程和不同安全约束。单一部件性能优秀,并不代表整机一定可靠;单次演示成功,也不代表能够长期稳定运行。
广东省具身智能训练场的意义,正是为具身智能机器人提供真实、可复现、可测试、可优化的训练与验证环境。通过场景任务牵引,机器人可以在感知、决策、控制、执行和安全等环节不断迭代;通过数据采集与评测反馈,可以推动机器人从“能演示”走向“能应用”,从“单点能力”走向“系统能力”。
在这里,训练场不仅是展示窗口,更是连接技术研发、场景应用和产业落地的重要平台。一方面,它帮助研发团队发现机器人在真实环境中的问题,推动算法、硬件和控制系统持续优化;另一方面,它也帮助应用场景方更加直观地理解机器人能力边界,推动需求、标准、数据和解决方案协同沉淀。
换句话说,训练场不是单纯展示机器人,而是帮助机器人在真实任务中被训练、被验证、被改进。只有在不断的场景训练和系统优化中,机器人才能真正从“会动”走向“会干活”,从“单机智能”走向“场景智能”,从“技术样机”走向“产业应用”。
结语
人形机器人看起来像一个“人”,但它的本质是一套高度复杂的软硬件协同系统。
从感知到决策,从控制到执行,从能源到结构,每一个模块都决定着机器人能否安全、稳定、精准地完成任务。而广东省具身智能训练场的价值,就在于把这些模块放到真实场景中进行系统级验证,让机器人在任务中学习,在反馈中进化,在应用中成熟。
一台机器人如何“活”起来?答案不只在它的身体里,也在它与真实世界不断交互、不断训练、不断进化的过程中。
赋能千域,智晟未来,面向未来,广东省具身智能训练场将持续围绕真实场景需求,推动具身智能技术训练、测试验证、数据沉淀和生态协同,为机器人从实验室走向千行百业提供支撑,让更多机器人真正走进场景、服务产业、创造价值。